西门子 PLC 控制雅马哈机器人
发布时间:2023-01-28 16:00:06
介绍了西门子PLC控制的雅马哈机器人的控制策略,利用外部IO口设置命令字,使PLC与机器人通信,并指示机器人完成相应的动作。
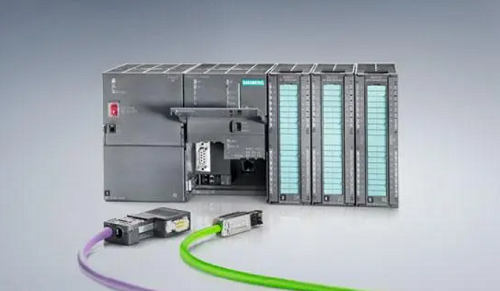
西门子S7-300PLC是目前我国广泛应用的大中型PLC,对其及其外围机器人控制策略在设备自动化领域的研究具有重要意义。本文完成了锂电池系列线的研究生产,西门子S7300PLC和雅马哈机器人的通信控制,完成了锂电池装置过程中钢筋和冲压两个关键工序的研发。
1.整体硬件设计
西门子S7-300PLC与YAMAHA机器人控制器连接需要连接机器人启动信号、急停信号、故障信号和复位信号,通过四组信号与PLC连接就可以达到控制机器人的基本要求。PLC与机器人连接。一般采用PLC作为发送指令侧,机器人作为接收指令侧。为了达到PLC控制机器人步行到每个点的目的,需要建立PLC和机器人IO信号通信。
结合锂电池装置过程中铺钢、冲压工序的工艺研究,得出机器人行走点不会超过16个点,根据8421点点计算,机器人与PLC的连接点为4个点,选用PNP标准机器人与西门子连接,信号连接包括两部分:一部分是启动、急停、故障和复位信号;一部分是PLC与机器人四个点的通信线路;信号共八组。
2.整体软件设计
机器人查询的软件控制策略,PLC命令的方法来实现整个控制。以堆垛机器人为例,机器人返回后发送信号1001查询,机器人根据工程要求得到信号,机器人被指示去目标定向,目标定向信号为(0001--1011)共9个点,得到点位置机器人移动到位,一起到位后发送信号通知机器人到位,机器人控制其他外围设备(气缸、电机等)的动作,动作结束后告诉机器人返回位置。机器人返回位置后,继续等待设置指令。一个动作循环结束。
通过西门子S7-300PLC与雅马哈机器人之间的通信与控制,完成了锂电池装置过程中两个关键工序的钢筋和冲压的研发。PLC和机器人通过信号传输端联动的方法应用于电池装置领域,具有良好的示范作用;可以在其他电池装置序列中使用,其他参考PLC和机器人的控制方法和控制策略,可以结束大部分PLC控制机器人的工作,具有良好的推广效果。
-
 202308-03
三菱变频器使用前调试程序
一、三菱Mitsubishi变频器空载功率测试1. 对三菱变频器的接地端子进行接地。2. 通过漏电维护开关将三菱变频器的电源输入端子连接到电源。3. 检查Mitsubishi三菱变频器显示窗口的出厂显示是否正常,若不正常,应进行复···
-
 202302-23
施耐德变频器调试程序
1、型号识别:变频器的型号是否与购买的变频器型号通用。2.运输入场:打开包装后,检查变频器在运输过程中是否损坏。3、电压识别:现场电源电压应在变频器的电压范围内。否则,以下所有步骤停止。4、步进机械安装5、···
-
 202301-30
ABB变频器故障代码
1、ABB逆变器故障代码:0001原因:输出电流超过跳闸值措施:检查电机负载,检查加速时间,检查电机和电机电缆(包括相序)。2、ABB逆变器故障代码:0002原因:中间电流直流电压过高,200 V变流器中间电路直流电压跳闸···
-
 202301-17
ABB 工业机器人的四种控制模式
I.点控制模式(PTP)这种控制方式只控制工业机器人末端执行器指定的离散点在工作空间中的位置,控制时只要求工业机器人能够快速准确地在相邻点之间移动,对到达目标点的轨迹没有规定。定位精度和运动所需时间是这种控···
-
 202301-31
Delta台达过载跳闸故障解决方案
1、VFD过载的主要原因(1)机械过载。过载的主要特征是电机发热,通过读取显示屏上的运行电流可以发现。(2)三相电压不平衡导致一相运行电流过大,导致过载跳闸,其特点是电机发热不均匀,从显示器读取运行电流时可···

 +86 13811814778
 +86 13811814778

 北京市朝阳区崔各庄香江北路丽苑小区26栋