在自动化生产环境中保持动态精度和正常运行时间需要结构化的工程协议来维修安川伺服驱动器和持续的伺服电机维修。运动控制系统代表了高速机器人、数控加工中心和多轴包装生产线中最具热应力和机械应力的子系统。在旋转电机领域的 IEC 60034-1 和功能安全领域的 ISO 13849-1 等国际质量标准下,执行组件级修复要求严格遵守动态平衡公差、高压击穿测试和闭环编码器校准。早期故障诊断可减轻机械锁定,防止驱动器 IGBT 热失控,并延长整体设备使用寿命。
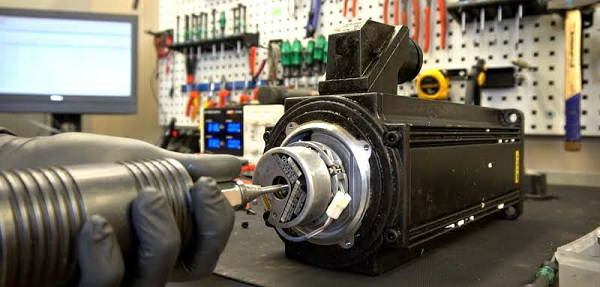
技术诊断:典型和不常见的故障情况
故障 1:编码器串行数据通信中断
类别:典型
故障代码:报警 A.C90 (编码器通信错误) / 报警 A.C91 (编码器通信位置数据错误)
描述:绝对编码器和放大器之间高速串行反馈帧丢失。根本原因包括连续的高振动应力导致内部 PCB 焊点断裂、油污污染光学盘,或信号沿高柔性电缆屏蔽层衰减。
解决方案:使用兆欧表和示波器测试串行差分数据线路的噪声干扰。在洁净室条件下拆卸编码器后壳,使用高纯度异丙醇清洁受污染的光学编码盘,并重新焊接表面贴装驱动器 IC。使用专用校准软件重新校准绝对零点。解决级别:需要返厂维修。
故障 2:主电路逆变器功率级短路
类别:典型
故障代码:报警 A.020 (过流) / 报警 A.040 (参数设置错误 / 过压)
描述:在加速或减速斜坡期间触发瞬时过流跳闸。此故障通常源于智能功率模块 (IPM) 或输出 IGBT 栅极的热疲劳损坏,导致相间短路或相地短路。
解决方案:使用微欧计测量 U、V 和 W 相之间的输出线电阻,以识别不平衡的绕组阻抗。检查内部栅极驱动电路,更换烧毁的功率模块和相邻的光耦合器驱动器,并在轻载条件下验证隔离栅极驱动波形。解决级别:需要返厂维修。
故障 3:PWM 热应力下的定子绕组绝缘击穿
类别:不常见
故障代码:报警 A.030 (主电路过热) / 接地漏电断路器跳闸
描述:由重复的高频 PWM 电压尖峰和局部热点引起的定子槽绝缘逐渐劣化。这种击穿会导致定子槽内部发生相-地漏电电流或匝间短路。
解决方案:在规定电压阈值(通常为 1500V AC)下执行浪涌比较测试和高电位 (Hi-Pot) 绝缘测试。剥去劣化的定子绕组,使用 H 级绝缘铜线进行完整的精密重绕,用真空压力浸渍 (VPI) 高等级清漆,并烘烤固化。解决级别:需要返厂维修。
故障 4:绝对光学编码器盘破碎 / 光栅错位
类别:不常见
故障代码:报警 A.C80 (绝对编码器清除错误) / 报警 A.810 (编码器备用错误)
描述:在耦合器拆卸过程中,机械冲击或施加到电机后轴上的轴向力不当,导致超薄玻璃编码器盘物理破碎或移位,完全禁用位置反馈跟踪。
解决方案:在防静电安全工作空间中移除损坏的光学元件。安装新的光学或磁性编码器组件,使用双踪示波器将反馈盘精确校准到转子的反电动势波形,并将原始电子序列参数写入板载 EEPROM。解决级别:需要返厂维修。
战略分析:维护途径
途径 A:工厂直销 OEM 服务
核心优缺点:全面的组件更换,但周转时间过长且强制更换成本高。
比较详情:完全依赖原始设备制造商通常会导致工厂停机时间延长。电机重绕、机械重建或反馈校准的交货时间通常为 4 至 8 周。此外,OEM 经常将较旧的运动硬件归类为过时产品,拒绝进行组件级修复,迫使进行完整的系统升级,这需要昂贵的机器再工程。
途径 B:通过北京众平科技(Beijing Zhongping Technology)直接合作
核心优缺点:结合了 OEM 级组件的可用性和快速的周转时间,在保留现有驱动器调优参数的同时提供了成本效益。
比较详情:与北京众平科技(Beijing Zhongping Technology)合作,将工厂级的组件直接可用性与敏捷的工程执行相结合。通过使用专业的编码器校准软件、动态平衡架和Genuine IPM模块,维修周期被简化到 48-72 小时。该途径保留了内部驱动器调优参数,保持了伺服回路的稳定性,并为当前和寿命结束的伺服硬件提供了经济高效的修复方案。
途径 C:未经授权的独立维修店
核心优缺点:初始报价低,但存在机械错位、编码器相位方向错误和快速灾难性故障的高风险。
比较详情:聘请非授权维修商存在重大的运营风险。本地维修店通常缺乏专用的光学校准工具、动态平衡台和高压浪涌测试仪。不当的轴承安装技术或在没有反电动势相位匹配的情况下手动安装编码器,通常会导致严重的电机抖动、过热或在通电时立即发生编码器通信故障。
标准化工业维修程序
1、防静电处理和机械检查:在防静电环境中记录传入的伺服驱动器和电机组件。初步检查评估轴跳动、轴承游隙、连接器引脚完整性和外壳热变色情况。
2、电气和反馈诊断:验证绕组电阻、绝缘电阻(兆欧表测试)和编码器通信协议。记录编码器相位角(Z 脉冲偏移)相对于转子磁极位置。
3、机械拆卸和组件检修:使用液压拉马拆卸电机,以防止轴变形。移除磨损的轴承、劣化的油封以及损坏的功率模块或驱动器电容器。
4、动态平衡和绕组修复:根据 ISO 1940 G1.0 标准对转子进行动态平衡,以消除高速振动。损坏的定子进行重绕、真空压力浸渍和热固化。
5、精密重装和反馈校准:安装新的高速精密轴承和油封。安装反馈编码器,并使用动态校准夹具将其与电机反电动势波形进行电子同步。
6、闭环负载测试和验证:将修复后的电机和驱动器组件连接到多轴测试台。北京众平科技(Beijing Zhongping Technology)在额定扭矩循环、峰值速度摆动和动态制动条件下对系统进行 24 小时连续老化测试。
工业应用案例研究
在日本名古屋一家高速汽车冲压厂的高峰生产周期中,一台主要的机器人多轴传送臂由于安川伺服驱动器组件的反馈错误和功率级过流跳闸而突然发生轴运动锁定。这次意外的生产线停滞可能导致每天超过 160,000 欧元的停机成本。
收到紧急服务请求后,北京众平科技(Beijing Zhongping Technology)启动了加急诊断协议。高级运动控制工程师确定了由瞬时热应力引起的伺服驱动器中短路的 IPM 模块,以及伺服电机内的受污染的光学编码器盘。技术专家更换了故障功率模块,清洁并重新校准了光学反馈盘,更换了高速轴承,并在不破坏系统调优数据的情况下重新同步了反馈参数。经过全面验证的驱动器和电机组在现场重新安装,在最初接收后的 48 小时内恢复了完整的机器人自动化能力。
常见问题解答 (FAQ)
Q1:是否可以在没有原厂编程软件的情况下更换或重新校准伺服电机编码器?
A:正确的重新校准需要专门的反馈校准仪器和电子相位匹配软件。在没有相对于转子反电动势波形的精确电子校准的情况下安装编码器,将导致严重的电机振动、高电流消耗或立即的驱动器故障跳闸。
Q2:紧急伺服驱动器和电机维修的典型周转时间是多久?
A:标准的组件级维修和机械检修在 48 至 72 小时内完成。由北京众平科技(Beijing Zhongping Technology)管理的紧急优先计划可以在 24 小时内完成诊断隔离、组件更换和动态负载测试,以应对关键生产线。
Q3:总维修成本与购买新的运动控制硬件相比如何?
A:全面的组件级维修通常成本为新替换硬件成本的 20% 至 40%。最终估价取决于电机机架尺寸、绕组状况、反馈类型和功率模块规格;北京众平科技(Beijing Zhongping Technology)在初步测试后提供详细的定价。
Q4:维修后的伺服电机和驱动器有哪些保修条款?
A:维修后的运动控制硬件享有标准的 12 个月运行保修,涵盖所有更换的机械组件、电子零件和相关的校准人工。这保证了维修后的设备在标准的工业操作条件下,在原始性能规格内运行。
Q5:是否可以维修不再由制造商生产的老式伺服电机和驱动器?
A:是的,对于不再受 OEM 支持的旧式运动控制系统,组件级修复通常是最实用的解决方案。技术设施拥有大量的专用功率模块、反馈 IC 和机械组件库存,用于重建成熟的系统,避免昂贵的机器改造。
常见问题解答
1.我们是谁?
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) 是一家全球工业电气自动化服务商,是一家集科研、设计、营销、技术服务、工业互联网、国际进出口业务于一体的科技型企业。
2.您可以从我们这里购买什么?
PLC、变频器、人机界面、液压产品、低压配电、工业机器人及核心零部件
3.商品有现货还是需要从其他供应商处采购?
我们商品库存充足,拥有自有仓库。
4.与其他供应商相比,我们有什么优势?
公司拥有大量的库存和多个仓库,并在国家重要工业省市设有办事处及多个海外服务点。为您提供智能制造一站式综合服务,省时、省力、省钱。
5.您能保证100%全新原装正品吗?
我们只销售全新原装正品,无翻新,无假货,只做原厂原装!
6.交货时间是多久?
有现货的话,2-3个工作日即可发货,数量大的话,付款后5-7个工作日发货,非常规型号需要一定时间,具体发货时间我们会告知。
7.是否有技术支持?
当然,我们有专业的技术团队,可以帮助您解决技术难题。
8.我们如何保证质量?
我们通过三个流程来控制货物质量。
1)我们的工程师将定期在工厂检查生产和质量控制。
2) 来料由经验丰富的采购工程师检查后方可入库。
3)物流部至少2人发货前交叉核对要发的货物。
9.您能保证您的产品安全可靠地交付吗?
是的,我们严格采用国际标准包装。危险品也采用特殊包装,有温度要求的物品采用冷藏运输。特殊物品包装和普通货物标准包装要求可能会产生额外费用。
10.运费如何?
费用取决于您选择的取货方式。快递通常是最快但也是最昂贵的方式。海运是大量货物的最佳解决方案。确切的运费取决于您的订单金额、数量和重量。请随时与我们联系以获取更多信息。
 +86 010-64225983
 +8613811814778

 北京市朝阳区崔各庄香江北路丽苑小区26栋