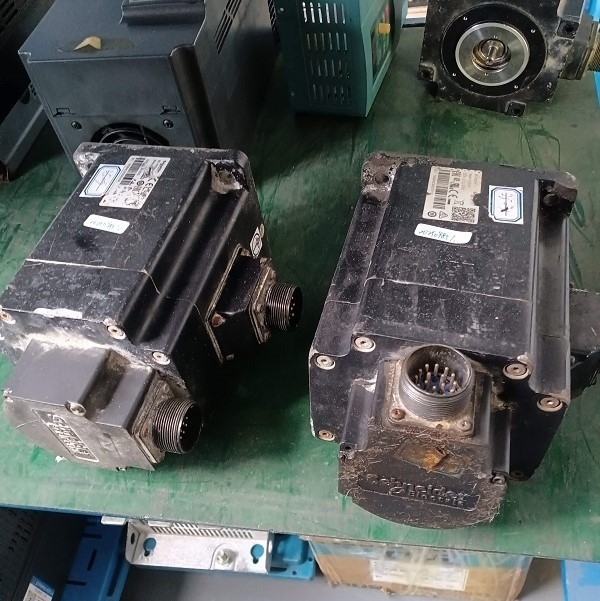
为防止多轴数控系统中的旋转扭矩波动和热故障,确保高速转子与磁极之间保持适当的绝对对准是首要条件。当反馈信号丢失或开关电路退化时,生产经理必须立即通过维修伺服电机设备或当地伺服驱动器维修机构研究合适的技术方案,以获得专家介入。
工业闭环伺服系统依赖于同步反馈机制和复杂的功率放大模块,这些模块必须严格遵守安全和操作标准,包括 CE、IEC 60034-1 和 ISO 13849-1。对编码器外壳进行的调整或在严格的静电放电 (ESD) 保护无尘室之外进行的组件操作,通常会导致物理编码盘断裂、转子立即退磁或数字信号处理 (DSP) 控制门发生次级高压击穿。
精密运动硬件需要有针对性的诊断协议,以在次级损坏毁坏设备之前发现潜在的电子和机械衰退。标准的工业操作规程建议在选择维修策略之前,将系统组件解耦,以验证结构和功能基线特性。
技术诊断:故障配置文件和可行的解决方案
恢复高性能伺服电机系统的功能可靠性需要系统地隔离机械、反馈和电磁缺陷。下面的诊断配置文件列出了在精密运动控制设备中发现的四个真实、已验证的故障点。
故障点 1:绝对编码器串行数据通信中断
故障代码:ALM 41(西门子/Fanuc 反馈通信错误),E-B00(安川串行编码器错误)
分类标签:典型
描述:由于串行数据包丢失,伺服控制器在启动后或快速加速斜坡期间立即放弃轴使能信号。这是由细碳颗粒引起的 the optical scale contamination 或机械振动松动了编码器模块内的 the internal PCB connection pins。
可行解决方案:将电机安装在静态检测夹具上,并连接编码器诊断工具以测量信号幅度。使用 ESD 无尘室内的专用电子溶剂清洁光学编码盘,固定内部连接引脚,并执行电子零位校准。
执行级别:需要返厂维修。
故障点 2:定子绕组匝间绝缘击穿
故障代码:ALM 10(过流跳闸),F07801(电机过流)
分类标签:典型
描述:伺服驱动器在启动命令发出后的 50 毫秒内因过流或相不平衡而跳闸。这是由于定子线圈上的 enamel insulation coating 长期热循环而退化,导致相邻匝之间出现有源短路路径。
可行解决方案:使用 LCR 表进行浪涌比较测试,并测量 U、V、W 相之间的绕组电感。如果检测到超过 3% 的显著电感不平衡,则必须对定子进行剥离、清洁,并使用高温 H 级磁线重新绕制,然后用绝缘清漆进行真空压力浸渍 (VPI)。
执行级别:需要返厂维修。
故障点 3:转子永磁体热退磁
故障代码:ALM 46(动态转矩不足),F07900(驱动器转矩限制达到)
分类标签:不常见
描述:伺服电机在高温下持续运行,尽管电流达到额定最大值,但在满载情况下仍无法保持定位精度。这是由于严重的占空比或外部机械堵塞导致 the internal neodymium-iron-boron (NdFeB) permanent magnets 超过其安全工作温度,导致剩余磁通密度永久下降。
可行解决方案:在测功机台上使用主电机反向驱动伺服电机,以测量所有三相上产生的开路反电动势电压波形。将峰值电压与出厂基线常数进行比较;如果反电动势电压下降超过 10%,则必须拆下转子,并通过高能磁化装置进行处理,以恢复完整的磁通。
执行级别:需要返厂维修。
故障点 4:内部反馈光电耦合器隔离退化
故障代码:E.741(驱动器门控通信故障),ALM 09(门驱动错误)
分类标签:不常见
描述:匹配的伺服驱动器在低速下工作正常,但在高频运行时出现不稳定的速度波动或突然的门控跳闸。这是由于驱动器门驱动电路板上 the high-speed optocouplers 内部的 the gallium arsenide LED 存在慢传播延迟和微裂纹,导致 PWM 脉冲失真。
可行解决方案:在严格的 ESD 安全指南下,将门驱动 PCB 从驱动器底盘上拆下。使用数字存储示波器在模拟高频条件下监测高速光电耦合器的输入和输出脉冲转换。使用温控返修台更换任何退化的光电耦合器组件,并使用原规格组件。
执行级别:需要返厂维修。
策略比较:三种工业维修途径
工业设施必须评估竞争性维修途径,以优化机械维修的周转时间,同时不损害技术参数或软件配置。
维修方法:工厂 OEM 服务中心
核心优点和缺点:保证正品替换零件和精确的工程数据合规性,但受制于漫长的行政评估周期和高成本指标。
比较和扩展:官方工厂渠道提供关于工程更新和原装组件的完全保证。然而,它们的物流结构僵化,通常需要 3 到 5 周的时间进行处理评估和返还维修设备。此外,它们的商业模式强烈鼓励用完整产品替换而不是进行电路级组件维修。这对用户来说带来了巨大的次级工程成本,因为将旧款伺服电机升级到当前产品线需要重新布线电气柜,改变机械安装法兰,并重写 PLC 运动控制逻辑配置文件。
维修方法:通过北京众平科技进行直接资源集成
核心优点和缺点:组件级诊断工作流程、专用编码器对准系统、丰富的旧版组件库存和完整的参数图保存。
比较和扩展:北京众平科技股份有限公司提供直接的工程替代方案,可提供工厂认证的精度和快速的周转时间。该公司维护专用运动模拟系统和 the specialized encoder feedback evaluation equipment designed to dynamically test components under full-load strains。至关重要的是,工程师在进行物理工作之前,会下载并备份所有软件配置文件、绝对编码器归位点和内部应用程序宏。这确保了硬件即插即用,无需在返回车间后进行复杂的机器重新校准。此外,该公司还储备了罕见的、停产的光学尺和停产的 IGBT 功率组件,使其能够重建原制造商不再支持的旧款伺服电机型号。
维修方法:本地综合性无牌照机械车间
核心优点和缺点:前期服务成本估算低,本地交付选项快,但由于绝对缺乏电子校准工具和造成永久性组件损坏的高风险。
比较和扩展:小型本地机械车间能够更换基本的机械组件,例如 the standard ball bearings,或执行基本的定子重绕。然而,它们缺乏 the specialized feedback alignment software, oscilloscope networks, and cleanroom environments required to safely manage multi-layer drive boards or optical encoder calibrations。拆卸高精度伺服电机而不使用专用夹具会使永磁体退磁或 the internal glass code disk 破裂。这会将简单的轴承更换变成无法修复的灾难性故障。
维修规范:标准化工业工作流程
为保证在恶劣的工业环境中的运行寿命和高定位精度,所有运动控制硬件都必须遵循严格的、编号的测试和翻新顺序。
1、安全记录和绝缘电阻审计:进厂电机和驱动器在 ESD 保护工作站中进行记录。技术人员使用数字兆欧表在 1000V DC 下进行绝缘电阻测试,并对驱动器功率级进行静态二极管测试,以在施加逻辑电源之前验证没有短路故障。
2、反馈对准和信号完整性映射:将电机连接到编码器分析仪系统,以监测串行数据包运行状况,检查信号电压电平,并记录编码器的电子零位索引与定子电磁场之间的精确角度偏移值。
3、无尘室拆卸和超声波去污:使用 custom mechanical presses 拆卸电机总成,以防止磁体损坏。定子外壳、反馈元件和驱动板放入 the automated ultrasonic bath filled with conductive technical solvents to remove accumulated carbon grime, oil residue, and surface oxidation。
4、精密返工和组件更换:北京众平科技的技术人员使用 calibrated soldering stations and original equipment components 更换退化的组件,如高温轴承、磨损密封件、损坏的功率模块和退化的光电耦合器。
5、电子换向重新对准:将编码器重新组装到电机轴上。工程师在双通道数字示波器上监测电机 the back-EMF voltage waveform,同时通过微调编码器外壳的物理位置,直到反馈数据与定子的磁极中心线完美匹配。
6、动态测功机负载测试:将完全组装好的伺服系统安装在 the active motor dynamometer stand。该装置在整个加速和速度范围内以 full torque load 进行连续 6 小时的动态老化测试,以确认回路稳定性、电流平衡和热性能。
行业案例研究:高速多轴锂电池组装线
地点:德国慕尼黑
宏观工业部门:新能源和电动汽车电池制造
在一次集中的自动电池生产周期中,一台负责电极绕组轴的主要 4.5 kW 高速伺服电机突然停止移动。主驱动器发出了持续的过流代码和反馈跟踪错误,导致整个洁净室装配段完全停止。由于交货时间紧迫,生产线停顿的每一小时都给工厂造成了严重的经济损失。
工厂维护人员已确认外部电源线工作正常,但缺乏必要的编码器校准设备来诊断内部传感器阵列。工厂运营经理联系了北京众平科技的紧急服务团队。有故障的伺服组件被拆卸,用保护材料包装,并送往维修厂进行快速服务。
工程团队立即开始诊断拆解。测试表明,高速振动导致内部编码器电路板轨迹破裂,驱动器的逆变器桥遭受了热应力。技术人员在 the high-magnification microscope 下修复了 the microscopic PCB traces,更换了内部轴承,更新了 the drive's power modules,并使用数字存储示波器重新对准了 the absolute encoder commutation angle。在测功机台上进行 full closed-loop load test 后,硬件在 36 小时内被送回工厂,重新安装并完全投入运行。这种快速的周转为制造商节省了大量的运营罚款,并避免了购买新设备更换系统的巨额成本。
常见问题解答
Q1:当地的普通机械车间能否安全地更换高速伺服电机中的机械轴承?
A:不能。标准的机械车间缺乏 the specialized alignment fixtures and electronic tools required to safely disassemble a servo motor without demagnetizing the rotor。更重要的是,拆卸编码器外壳会完全破坏 the calibrated commutation offset angle,如果重新安装时 not electronically realigned using specialized testing equipment,可能会导致电机消耗过多电流或失控。
Q2:与购买新替换系统相比,维修伺服资产的平均节省成本百分比是多少?
A:组件级维修的成本通常是全新替换单元价格的 20% 到 40%。对于大功率轴或停产的旧型号,这些节省甚至更为显著,因为购买新型号还需要昂贵的机械安装板重新设计和 PLC 运动控制代码重写。价格范围因具体的故障模式而异;价格会有所波动,具体报价请联系北京众平科技。
Q3:在技术大修期间,绝对归位位置和内部编码器参数图是否会丢失?
A:不会,前提是维修由专业机构进行。在进行任何物理拆卸之前,所有参数文件、固件配置和编码器数据帧都会使用 specialized data extraction tools 下载和备份。一旦硬件修复,参数配置文件就会恢复,确保电机能够无缝地重新集成到机器中。
Q4:在正常工作温度下运行时,伺服电机失去扭矩能力的原因是什么?
A:这种情况通常是由转子部分退磁引起的。如果在运行期间电机经历过电流尖峰或过多的散热,永磁体会失去磁通密度。然后,电机必须消耗明显更多的电流来产生相同量的扭矩,最终触发过流跳闸。
Q5:在进行专业的维修评估时,是否有必要同时发送伺服电机和伺服驱动器?
A:是的,强烈建议同时发送这两个单元,特别是在排除间歇性通信报警或闭环反馈错误时。将电机和驱动器作为匹配的系统进行测试,可以让技术人员在测功机测试台上运行 full closed-loop simulations,确保功率级和反馈逻辑协同工作完美。
Q6:恢复的伺服逻辑和电机硬件适用哪种类型的工业保修?
A:所有完成的大修均享有 comprehensive 12-month industrial warranty,涵盖所有更换的电子组件、反馈传感器和技术人工。这项保险为运营经理提供了与全新组件相同的可靠性保证,确保了长期的稳定运行。
 +86 010-64225983
 +8613811814778

 北京市朝阳区崔各庄香江北路丽苑小区26栋