引言
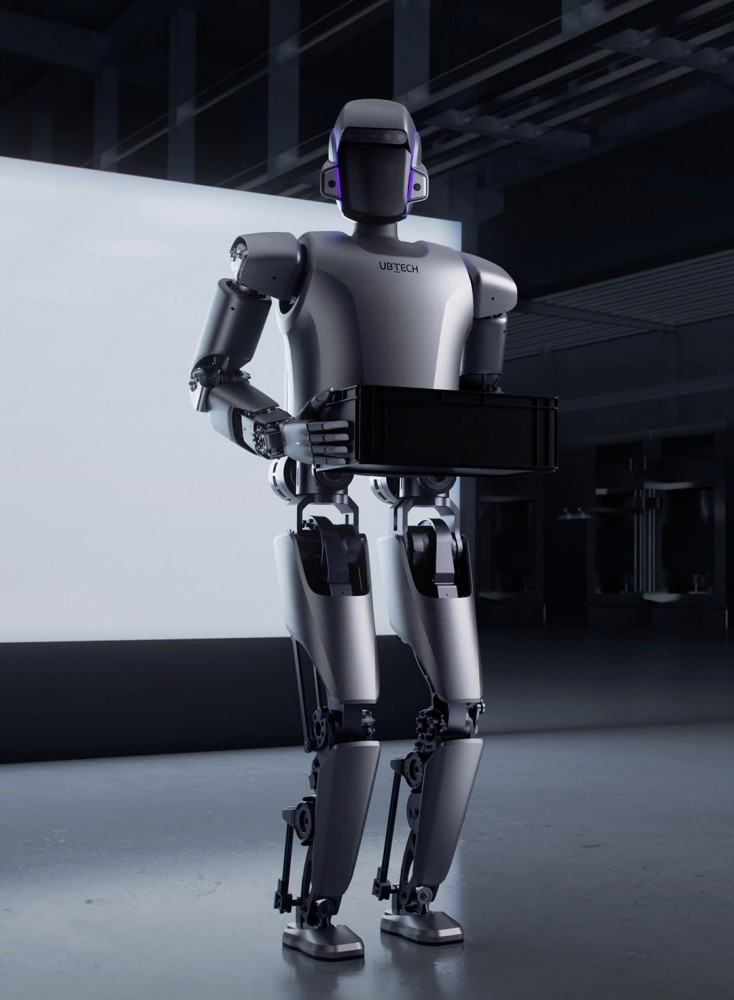
对人工装配或质量检测工作站进行人形机器人改造,通常会迫使工程团队陷入痛苦的权衡:部署一款无法在不平坦的地面上导航或越过输送带障碍物的轮式协作机器人,或者在生产第一个单元之前就承诺进行六位数的整体布局重新设计。UBTECH Walker S1 工业人形机器人解决了这种矛盾。Walker S1 高172厘米,重76公斤,经过验证的行走负载为15公斤,具有41个自由度,已在比亚迪(BYD)、一汽奥迪(Audi-FAW)、Zeekr和富士康(Foxconn)工厂完成了多阶段的工厂试验,在此期间,其分拣效率提高了120%,仓库处理时间缩短了40%。北京众平科技(Beijing Zhongping Technology)提供区域库存的Walker S1单元,并进行全面的出厂前质量控制、尺寸验证和为期12个月的集成保修,涵盖关节模块和控制电子设备。对于正在现有生产线上评估部署人形机器人的工厂工程师来说,S1 提供了一个双足平台,可以适应为人类设计的工位,而无需拆除基础设施。
技术规格
高度:172厘米(站立配置,±2厘米)
重量:76公斤(含电池组)
行走负载:15公斤(在额定负载下保持稳定步态)
自由度:41个DOF(全身;每只手6个,带阵列触觉传感器)
最大关节扭矩:250牛·米(集成旋转执行器关节)
电池化学成分:磷酸铁锂,54.6 V/10 Ah/3.6公斤
运行时间:约2.0–2.5小时(复合工业工作周期)
充电时间:约2小时(标准充电器,0–100%)
行走速度:3公里/小时(最大持续速度)
视觉识别延迟:<70毫秒(端到端感知流水线)
操作精度:毫米级(装配和检测任务)
导航定位精度:10厘米(全局);1厘米(精密对接)
地形适应性:最大3厘米的台阶/不平整地面高度
通信接口:Wi-Fi 802.11 a/b/g/n(2.4/5 GHz),以太网RJ45,EtherCAT实时总线
防护等级:IP54(防尘和防溅,适用于工业环境)
H2-1:遗留迁移与尺寸兼容性
在为固定自动化或人工劳动设计的生产线上安装人形平台,首先需要进行尺寸审计。Walker S1 172厘米的高度使其末端执行器处于标准装配台(900–1100毫米工作台面高度)的人体工程学范围之内,这意味着现有的固定装置高度通常无需修改。76公斤的质量分布——集中在躯干和臀部组件——产生的地面负载情况与站立的人工操作员相当,因此额定负载为250公斤/平方米的架空地板无需加固即可承载该单元。尺寸冲突出现在摆动半径方面:S1 的双足步态在转弯时需要大约800毫米的净侧向空间,这是基于AGV的轮式协作机器人不会带来的限制。从龙门架式笛卡尔系统迁移的工厂工程师应通过重新布置地面安装的工具或电缆托盘来解决此问题,以避免其落入转弯半径内。
遗留PLC握手行为在迁移过程中也会发生变化。Walker S1 的板载控制器内部运行 ROS 2,通过 DDS 中间件进行通信,而典型的汽车生产线 PLC 则期望通过 PROFINET 或 EtherNet/IP 进行确定性 I/O。协议转换网关是强制性的——S1 本身不直接支持 Profinet。北京众平科技预先配置每个单元,提供一个经过验证的边缘网关,可将 ROS 2 主题数据映射到 Modbus TCP 或 OPC UA 寄存器,从而使 PLC 将机器人视为标准的远程 I/O 设备,而不是外部 AI 节点。这可以在不从头重写梯形逻辑的情况下保留现有的安全互锁架构。对于正在更换遗留关节臂的工厂来说,集成工作集中在重新示教点位,而不是重新设计安全电路拓扑。
H2-2:总线协议、接口对齐与布线人体工程学
Walker S1 与工厂基础设施之间的通信边界是大多数改造项目停滞的地方。机器人内部数据结构——ROS 2 over DDS——以10 Hz到1 kHz的频率发布关节状态、感知输出和导航姿态,这种数据模式与标准 PLC 的10–100毫秒扫描周期根本不兼容。解决方案需要一个架构层,而不是布线更改。一个容器化的工业边缘网关位于机器人以太网端口和工厂网络之间,一侧将 ROS 2 主题规范化为 OPC UA 信息模型,另一侧则规范化为 Modbus TCP 寄存器块。然后,PLC 只消耗其所需的离散信号——“零件存在”、“周期完成”、“故障激活”——而机器人则保留其在轨迹规划和避障方面的自主权。这种分层控制模型可以防止 PLC 成为机器人 AI 推理循环的瓶颈。
S1 的布线人体工程学倾向于单一电缆部署理念。在机器人处于有线模式运行时,电源输入和数据通信共享一个组合电缆;在无线运行时,54.6 V 电池组可支持全系统运行,无需外部布线。现场安装应将以太网线路路由到位于机器人停靠位3米范围内的 DIN 导轨安装式工业交换机,使电缆走线避开双足转弯半径。对于 DIN 导轨柜集成,边缘网关占用4个标准模块宽度;网关加机器人充电站的热负荷会使机柜增加约150 W,通常在600×600毫米的机柜中无需额外的强制通风。工厂工程师在调试第一个 S1 单元时,应预留一个完整的班次用于网关配置、OPC UA 命名空间映射和 PLC 标签验证,然后才能让机器人进入生产握手模式。
H2-3:现场验证、测试与操作交接
在有源生产线上调试人形机器人遵循一个与传统机器人示教器工作流程不同的分阶段验证顺序。第一个验证门是尺寸和运动学:在 S1 通电但静止的情况下,工程师应验证41自由度的配置能否到达每个目标工位而无关节限制报警,并且15公斤的负载能力能否以至少20%的裕度覆盖工位任务列表中的最重零件。第二个验证门是通信完整性——通过模拟生产信号对 OPC UA/Modbus 桥接器进行30分钟的压力测试,以确认机器人能否在规定的≤100毫秒端到端延迟窗口内响应 PLC 握手位。此阶段的故障几乎总是可以追溯到 VLAN 配置或阻止 DDS 发现多播的防火墙规则,而不是机器人硬件。
操作交接阶段从影子模式操作开始:S1 执行其任务序列,同时现有的流程(手动或自动)并行运行,机器人与产品之间没有物理连接。这可以在不冒生产中断风险的情况下验证周期时间、触及精度和故障恢复行为。北京众平科技提供一份调试清单,包含22个验证点,这些验证点源自 Walker S1 在汽车工厂的部署经验,包括电池循环健康状况、关节零位校准和紧急停止响应延迟。只有当影子模式数据确认机器人达到周期时间目标后,集成团队才会将任务控制权转移给 S1 并断开遗留流程。交接后,进行72小时的连续运行测试,并对最高负载关节进行定期扭矩采样,以确定该特定工位的基准维护间隔。
常见问题解答
Q1:Walker S1 能否在不进行地面改造的情况下,替代现有底座上的遗留6轴关节机器人?
Walker S1 是一个移动双足平台,而非固定在底座上的机械臂,因此直接物理替换固定关节机器人需要重新设计任务分配——S1 以步行方式接近工作站,并从站立姿势执行任务。其172厘米的身高和15公斤的负载能力覆盖了大多数10–20公斤级别的6轴机械臂的触及范围和负载范围,但其800毫米的转弯半径必须在场地规划中予以考虑。北京众平科技提供工作站兼容性审计,在任何订单确认之前,将 S1 的接近路径和转弯半径与您现有的底座和固定装置布局进行匹配。
Q2:Walker S1 如何应对典型的机加工单元中高粉尘或油雾环境?
S1 具有 IP54 防护等级,可抵抗粉尘侵入和飞溅,但不适用于浸没或持续的油雾饱和环境。对于超出 IP54 条件的环境,需要额外的密封外壳或正压防护服,并且关节模块的润滑间隔应从标准的1500小时周期缩短至800小时。北京众平科技备有接头密封套件,并可在装运前为机加工单元部署预装环境防护套件。
Q3:通过众平购买 Walker S1 的最低订购数量和典型交货时间是多久?
评估订单的最低订购量为1台,生产部署定价级别的最低订购量为3台,5台及以上可享受批量折扣。区域库存单元可在10-15个工作日内发货;预装集成套件的定制配置需要4-6周的交货时间。北京众平科技备有关节模块、电池组和控制板的现货库存,以支持评估和生产订单,无需等待工厂调配。
Q4:Walker S1 是否原生支持 OPC UA,还是说始终需要网关?
S1 的内部架构是 ROS 2 over DDS;OPC UA 并非机器人控制器上的原生协议。每次部署都需要一个协议网关,将 ROS 2 主题数据转换为 OPC UA 或 Modbus TCP 以供 PLC 使用。北京众平科技为每个单元提供预配置的边缘网关,包括用于标准工业任务握手的经验证的 OPC UA 命名空间映射,从而消除了通常会消耗每个机器人2-3个工程日定制集成工作。
Q5:Walker S1 在连续运行时,关键的预防性维护间隔是多久?
谐波减速器关节需要每运行1500小时补充一次润滑脂,每运行5000小时进行一次彻底的润滑脂更换;电池组在频繁的每日循环使用12-18个月后会出现明显的容量衰减,建议在容量降至原始容量的70%时更换。每运行500小时进行一次关节扭矩采样,可以在定位漂移发生之前识别轴承磨损。北京众平科技随每个单元提供维护计划模板,并备有所有易耗备件,可在保修期内次日发货。
Q6:Walker S1 的电池续航时间如何与标准的8小时轮班模式相匹配?
S1 每次充电可提供约2.0–2.5小时的复合工作时间,充电时间为2小时。对于单班次部署,这需要进行班中电池更换(电池组可现场更换)或将机器人任务安排在2小时窗口内并安排充电休息。北京众平科技建议采用电池更换配置,以满足在完整8小时班次中运行 S1 的工厂需求,并提供第二块电池组和外部充电器作为标准集成套件的一部分。
Q7:Walker S1 满足哪些安全合规标准,以便与人类工人协同操作?
S1 的安全架构包括360°多模态感知,利用 RGB-D 摄像头监控周围环境,紧急停止响应延迟低于100毫秒。该平台符合工业机器人安全 ISO 标准,控制端具有故障安全输入处理。北京众平科技提供特定场地的风险评估模板,并在调试前验证部署区域的安全距离和互锁逻辑符合工厂的EHS要求。
Q8:Walker S1 能否在没有导轨或地面标记的情况下,在单条生产线上的多个工作站之间导航?
是的——S1 使用两阶段语义 VSLAM 进行导航,实现10厘米的全局定位精度和1厘米的工位精密对接,而无需地面上的磁带、QR 码或反光标记。机器人构建并维护生产车间的语义地图,区分永久性固定装置和叉车、托盘等临时障碍物。北京众平科技在调试期间执行初始 SLAM 地图构建,并培训工厂维护团队掌握地图更新程序,以适应布局变更。
Q9:工厂在 Walker S1 投入使用第一年应储备哪些备件?
周转率最高的耗材是电池组(预计在频繁循环使用下的寿命为12-18个月)、谐波减速器润滑脂套件(1500小时维护间隔)和指尖触觉传感器阵列(在重复抓取任务中容易磨损)。关节模块本身在额定负载下可连续运行15,000–30,000小时,属于每年到每两年更换的类别。北京众平科技建议为每个部署的单元提供一个初始备件包,包括一块电池组、两套润滑脂服务套件和一套指尖传感器。
Q10:Walker S1 在执行操作任务时,如何应对突变的负载变化或零件卡滞?
S1 的全身运动控制采用基于学习的自适应算法,可根据指尖触觉传感器和腕部力/扭矩传感器的力反馈实时调整关节扭矩。当零件卡滞超过设定的力阈值时,机器人会执行受控的后退序列,并向 PLC 发出故障代码,而不是强行驱动关节而损坏减速器。北京众平科技会根据您工位上的特定零件和固定装置,在调试期间配置故障响应阈值,并为您的维护团队记录故障代码映射。
常见问题解答
1.我们是谁?
北京众平科技股份有限公司 (Beijing Zhongping Technology Co., LTD.) 是一家全球工业电气自动化服务商,是一家集科研、设计、营销、技术服务、工业互联网、国际进出口业务于一体的科技型企业。
2.您可以从我们这里购买什么?
PLC、变频器、人机界面、液压产品、低压配电、工业机器人及核心零部件
3.商品有现货还是需要从其他供应商处采购?
我们商品库存充足,拥有自有仓库。
4.与其他供应商相比,我们有什么优势?
公司拥有大量的库存和多个仓库,并在国家重要工业省市设有办事处及多个海外服务点。为您提供智能制造一站式综合服务,省时、省力、省钱。
5.您能保证100%全新原装正品吗?
我们只销售全新原装正品,无翻新,无假货,只做原厂原装!
6.交货时间是多久?
有现货的话,2-3个工作日即可发货,数量大的话,付款后5-7个工作日发货,非常规型号需要一定时间,具体发货时间我们会告知。
7.是否有技术支持?
当然,我们有专业的技术团队,可以帮助您解决技术难题。
8.我们如何保证质量?
我们通过三个流程来控制货物质量。
1)我们的工程师将定期在工厂检查生产和质量控制。
2) 来料由经验丰富的采购工程师检查后方可入库。
3)物流部至少2人发货前交叉核对要发的货物。
9.您能保证您的产品安全可靠地交付吗?
是的,我们严格采用国际标准包装。危险品也采用特殊包装,有温度要求的物品采用冷藏运输。特殊物品包装和普通货物标准包装要求可能会产生额外费用。
10.运费如何?
费用取决于您选择的取货方式。快递通常是最快但也是最昂贵的方式。海运是大量货物的最佳解决方案。确切的运费取决于您的订单金额、数量和重量。请随时与我们联系以获取更多信息。
 +86 010-64225983
 +8613811814778

 北京市朝阳区崔各庄香江北路丽苑小区26栋