产品概述与系统架构
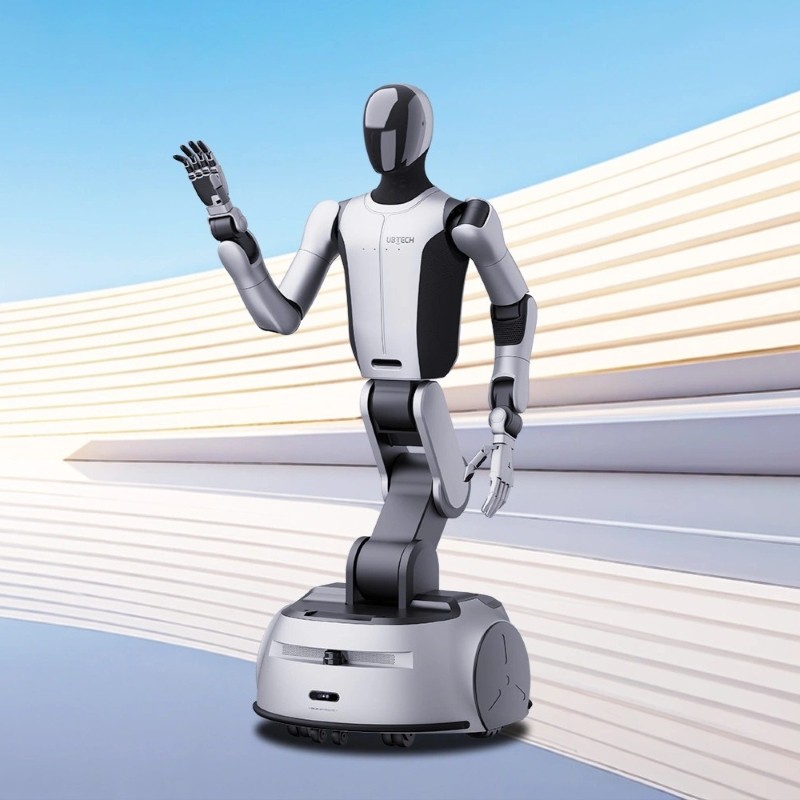
优必选(UBTECH)Cruzr S2轮式移动机器人将先进的全向移动导航与高灵活性双臂工业机器人架构融为一体。该平台拥有44个自由度(DoF),总高度达176厘米,能够在敏捷的工厂环境中执行精确的物料操作、自动巡检以及灵活装配。
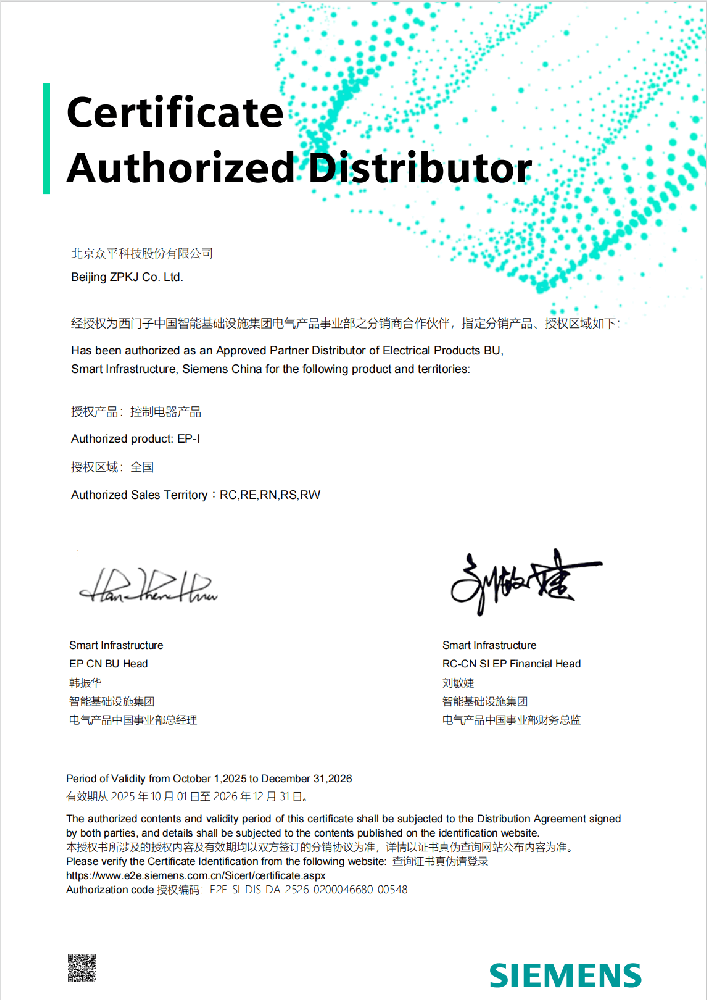
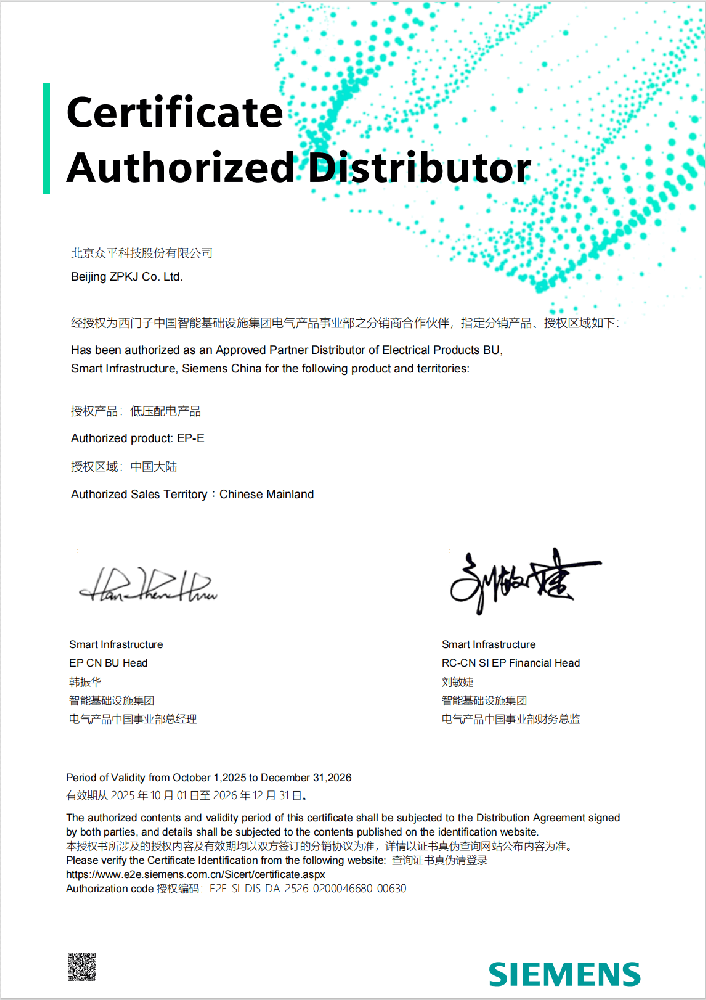
平台配备双11自由度灵巧手及动态0至40厘米腰部垂直升降机构,拾取高度可达1.8米。作为成熟的自动化分销商,北京众平科技股份有限公司提供完整的 Cruzr S2系统,所有系统均经过全面的发货前台架检验验证,以确保现场部署的稳定性。
技术规格与运行参数
在动态生产车间中部署自主移动操作机器人,需要对运动学、负载能力以及动力系统进行严格验证。优必选 Cruzr S2移动机器人平台的核心技术指标详见下文,以为系统设计和工厂集成评估提供支持。
机器人外形尺寸与移动性:轮式全向移动底盘(最小转弯通道宽度0.8米)
最大移动速度:在工业平滑地面上实现2.0米/秒的连续导航速度
自由度(DoF):总计44个自由度(双11自由度灵巧手,0至40厘米腰部升降,±170°腰部旋转)
最大负载能力:双臂总负载15.0千克(单臂负载7.5千克,指尖精密负载1.0千克)
垂直运行工作空间:0.0米至1.8米的分拣与放置操作作业范围
动力系统架构:30安时主电池搭配3安时热插拔备用模块(约8小时连续运行)
视觉与传感套件:多阵列RGBD深度相机、惯性测量单元(IMU)、6点触控传感器阵列及麦克风阵列
系统总重量:185千克整机运行质量
工业应用场景与工程价值
优必选 Cruzr S2在需要同时具备空间移动性和复杂双臂任务执行能力的半结构化工业环境中表现卓越。其双臂工业机器人能力无需安装永久性结构龙门架或固定机器人工作站,即可实现工件的并行处理、精密零件分拣以及自动化机床上下料。
集成移动操作机器人可通过在工作站之间直接移动来消除刚性生产瓶颈,从而填补自动化装配线中的空白。我们的物流网络保持着充足的库存和备件支持,帮助工厂管理者利用轮式移动机器人解决方案升级现有设施,同时将部署阻力和资本支出风险降至最低。
标准化技术常见问题解答
问:双臂负载能力在双臂协同提升任务中表现如何?
Cruzr S2支持双臂最大总负载15.0千克,在稳定的轨迹控制下,每个独立手臂可处理高达7.5千克的负载。
精密指尖额定负载:利用第四代11自由度灵巧手处理1.0千克的指尖捏夹负载,用于精密部件装配。
腰部补偿动力学:在提起重型工业零件时,将腰部俯仰角从+90°调整至-35°,以维持重心稳定性。
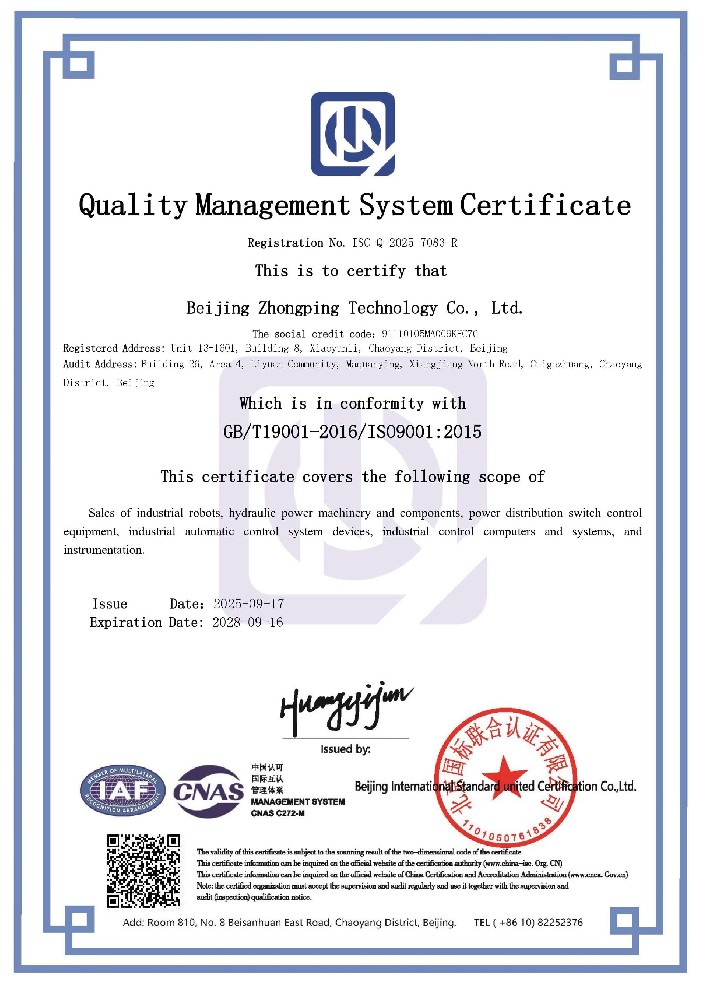
QC出货前测试:北京众平科技在向客户发货之前,会对每一台设备进行全负载轨迹校准测试。
问:轮式移动机器人底盘具备哪些导航能力以穿过狭窄的工厂过道?
该平台采用全向轮布局,能够在0.8米宽的狭窄走廊内原地旋转,同时保持2.0米/秒的最高行驶速度。
全向运动学:实现即时横向平移和紧凑的零半径转向,无需进行复杂的倒车和前进转向操纵。
自主避障:集成RGBD相机和惯性测量单元(IMU)传感器,可在繁忙的工厂走廊中动态更新局部占据网格。
地面适应性:在洁净室环氧树脂地面、抛光混凝土和标准工业地板上导航,且向手臂传递的振动极小。
问:垂直腰部升降机构如何扩大机器人的运行工作空间?
集成的垂直腰部执行器提供0至40厘米的连续高低升降,使双臂能够从地面一直操作到1.8米的高度。
垂直触及范围:无需二级升降平台,即可接触低位储料箱、中层输送带以及高位机器上料托盘。
旋转灵活性:将垂直运动与±170°腰部旋转相结合,可服务于围绕单个站立点分布的多个工作站。
工程支持服务:众平的工程团队提供定制化的触及范围分析,以在现场安装前验证目标抓取点。
问:动力架构如何防止连续工厂轮班期间的运行停机?
该系统采用30安时主电池搭配3安时热插拔备用模块,实现无需关闭控制器即可连续更换电池。
连续运行时间:在标准移动操作工作负载下,充满电后可提供长达8小时的典型运行时间。
热插拔电池协议:在车间更换主电源组时,保持内部控制系统和导航建图处于活动状态。
自动充电选项:可在生产闲置间歇期配置为自动回充充电站例行程序。
问:哪些传感器系统能够在装配任务期间实现触觉反馈和精细操作?
精细操作依赖于集成在11自由度灵巧手中的6点触控传感器阵列,并辅以头部安装的RGBD相机进行物体定位。
触觉力传感:测量指尖的实时接触压力,防止在插入过程中压碎易碎的工业组件。
3D视觉处理:捕获高分辨率点云数据,以实时识别零件几何形状、方向和表面抓取点。
闭环控制:结合视觉感知和触觉反馈,无需人工干预即可动态纠正抓取错位。
问:优必选 Cruzr S2能否直接与现有的可编程逻辑控制器(PLC)和制造执行系统(MES)工业网络集成?
可以,机器人控制器支持标准的工业网络协议和API框架,可与可编程逻辑控制器(PLC)、监控和数据采集(SCADA)以及制造执行系统(MES)软件进行无缝数据交换。
软件通信协议:利用机器人操作系统(ROS/ROS2)框架和基于以太网的通信实现高速命令传输与遥测。
任务调度同步:从工厂制造执行系统(MES)接收实时工作指令,以触发自动化物料搬运和分拣循环。
集成咨询服务:众平的技术工程师协助客户在移动单元与工厂系统之间建立安全的网络桥接。
问:哪些安全机制可保护与移动双臂系统并肩作业的人类操作员?
安全依托于多层保护系统,包括周边障碍物传感器、关节力矩监测以及每当人类工人进入本地工作空间时自动进行的降速调节。
人机共存:当人类进入本地传感器周边时,动态速度调节会自动降低底盘速度。
限力执行器:敏感的关节阻抗控制在运动过程中发生意外物理接触时可立即降低冲击力。
急停集成:具有可通过无线控制网络访问的硬件急停按钮和软件触发的安全暂停功能。
问:Cruzr S2平台上的软件更新和运动程序编程是如何管理的?
编程通过直观的图形界面工具、基于模块的编码或用于自定义运动路径的基于脚本的机器人操作系统(ROS)开发环境进行管理。
图形仿真工具:在物理部署之前,在虚拟3D环境中验证双臂运动轨迹和移动底盘路径。
OTA软件管理:支持跨多机器人运行机群的安全空中下载(OTA)固件更新和例行脚本分发。
自定义脚本支持:允许工程团队针对复杂的任务排序和传感器调节编写高级Python或C++脚本。
问:需要进行哪些例行维护以维持移动底盘和手臂的长期可靠性?
例行保养包括定期清洁光学视觉镜头、检查全向轮胎面,以及每六个月对关节编码器进行一次重新校准。
光学传感器维护:保持RGBD相机镜头和触觉传感器无尘无油雾,以确保精确的空间感知。
机械组件检查:在预定的维护间隔期间检查传动皮带张力、轮轴承磨损和腰部升降螺丝对齐情况。
备件可用性:维持原厂更换轮、电池单元和关节模块的持续库存,以防止停机。
问:供应商的发货随附哪些质量验证和保修保护?
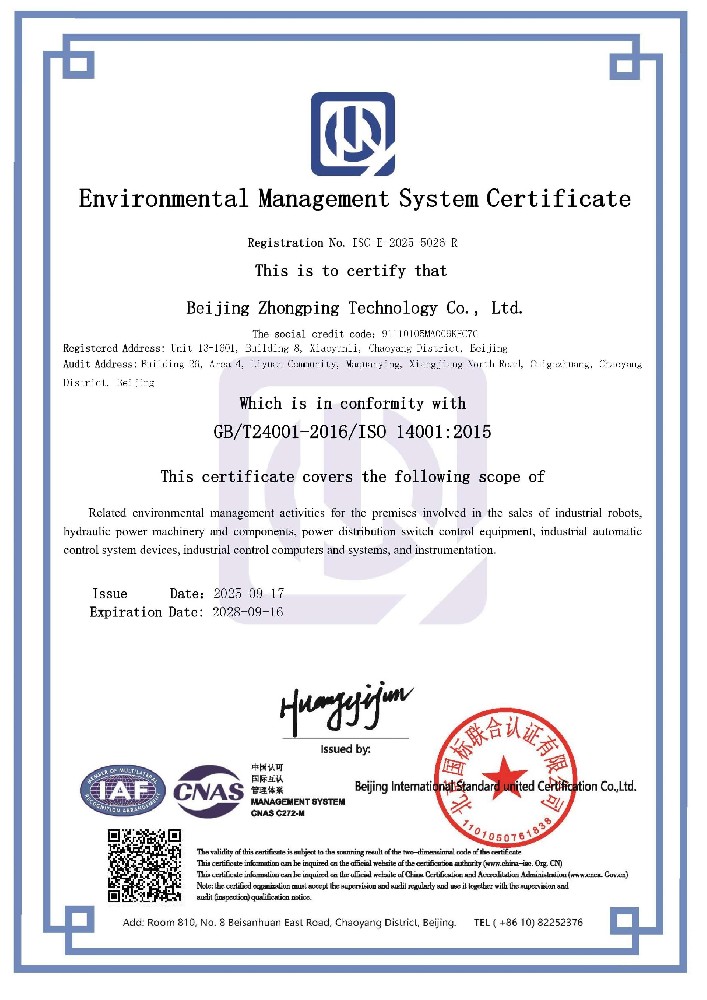
北京众平科技股份有限公司交付全新出厂的设备,这些设备经过机械、动力和无线通信渠道的彻底测试,并有全面的保修支持。
台架检验协议:在发货前执行严格的24小时老炼测试、手臂负载检查和电池放电验证。
保修涵盖条款:包括涵盖核心驱动电机、关节执行器和主控制器的全面的12个月标准保修。
全球货运保护:采用定制的减震木箱包装,旨在保护敏感的44自由度机器人免受国际运输过程中的损坏。
 +86 010-64225983
 +8613811814778

 北京市朝阳区崔各庄香江北路丽苑小区26栋